Salah satu pertanyaan paling umum dalam dunia otomasi industri adalah mengenai perbedaan antara DCS dan PLC serta antara PLC dan SCADA – dan apakah memang terdapat perbedaan di antara sistem-sistem tersebut.
Baik DCS maupun PLC dikembangkan pada pertengahan tahun 1970-an. Karena terdapat berbagai merek dan produsen DCS, PLC, dan RTU, pembandingan sistem ini umumnya dilakukan berdasarkan karakteristik secara umum.
DCS berfokus pada pengendalian proses (process control) dengan sinyal analog, dan umumnya digunakan sebagai sistem kontrol utama di industri proses seperti kilang minyak, petrokimia, dan bahan kimia.
PLC berfokus pada otomasi diskrit (discrete automation) menggunakan sinyal sakelar/diskrit (on-off), yang sering digunakan pada lini perakitan pabrik dan lini pengemasan (bottling). Saat ini, baik PLC maupun DCS terus berkembang dan saling melengkapi.
Perbedaan Antara DCS, PLC, dan RTU
Saat ini, DCS telah mendukung I/O diskrit dan fungsi logika dasar, sedangkan PLC mendukung I/O analog serta fungsi kontrol tertentu. Banyaknya kemiripan fitur antara DCS dan PLC terkadang menimbulkan kebingungan dalam membedakan keduanya.
Meskipun demikian, perbedaan mendasar tetap ada. Oleh karena itu, masing-masing sistem memiliki segmen dan penerapannya sendiri di industri.
Sebagian fasilitas pabrik mengintegrasikan penggunaan DCS dan PLC sekaligus. Sebagai contoh, pada kilang minyak, PLC dapat ditempatkan pada unit paket khusus (package unit) yang terhubung langsung ke DCS utama pabrik.
Perangkat Keras dan Perangkat Lunak
PLC modern kini dilengkapi fitur-fitur yang dahulunya hanya terdapat pada DCS. Namun, ini tidak berarti fitur PLC dan DCS sepenuhnya sama, karena DCS pun terus mengalami pembaruan dan pengembangan fitur baru.
Jenis fieldbus yang digunakan serta tingkat integrasinya dalam sistem kontrol—melalui penggunaan file EDDL dan perangkat lunak IDM—merupakan salah satu perbedaan utama antara PLC dan DCS.
Distributed Control System (DCS)
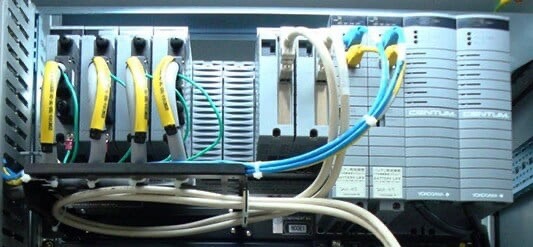
DCS mendukung sistem redundansi penuh untuk pengontrol (controller), catu daya (power supply), dan jaringan kontrol, serta modul I/O redundan termasuk kartu antarmuka fieldbus dalam satu backplane.
Jaringan kontrol mendukung komunikasi peer-to-peer antar pengontrol. Jaringan ini umumnya menggunakan protokol aplikasi proprietary berbasis Ethernet dan IP.
Pada DCS, pengkabelan lapangan dihubungkan ke Field Terminal Assembly (FTA), yang kemudian meneruskan sinyal ke kartu I/O menggunakan kabel sistem khusus berkelemap khusus (connector).
Loop kontrol pada DCS dieksekusi secara terpisah, di mana waktu pemindaian (scan time) pada DCS diatur secara individu untuk setiap loop. Sebagian besar loop beroperasi pada 1000 ms, meskipun nilai 250 ms umum digunakan untuk loop tekanan dan aliran pada kilang minyak dan petrokimia, serta dapat mencapai hingga 100 ms.
Yang terpenting, waktu pemindaian ini bersifat isokron (isochronous) yang konstan dan tidak dipengaruhi oleh beban kerja sistem, di mana hal ini sangat krusial untuk kontrol PID dan fungsi berbasis waktu seperti integrasi/totalisasi dan kompensasi dinamik lead-lag.
Loop kontrol pada DCS dikelola secara independen. Penambahan, perubahan, maupun pengunduhan (download) program pada satu loop tidak akan mengganggu operasional loop lainnya.
DCS dilengkapi dengan lingkungan pengembangan terpadu (Integrated Development Environment), di mana I/O, strategi kontrol, dan tampilan grafis operator dibuat dalam satu basis data tunggal.
Hal ini memungkinkan setiap tag yang dibuat pada DCS secara otomatis dapat diakses di seluruh sistem dengan nama tag yang sama untuk berbagai keperluan, seperti kontrol dasar, kontrol lanjut, tampilan grafis, faceplate, grafik tren, alaram, hingga tuning tanpa memerlukan pemetaan ulang register atau alamat tag. Struktur ini mempermudah proses modifikasi dan penambahan sistem.
Pada tingkat sensor dan aktuator, jaringan fieldbus “H1” yang didukung oleh DCS utamanya berbasis FOUNDATION Fieldbus untuk instrumen dan PROFIBUS-DP untuk kontrol motor.
DCS dilengkapi dengan modul antarmuka fieldbus bawaan (native). Perangkat lunak rekayasa secara otomatis mengonfigurasi modul antarmuka komunikasi tersebut untuk variabel yang digunakan dalam strategi kontrol dan tampilan grafis.
Programmable Logic Controller (PLC)
PLC tersedia dalam berbagai ukuran dan kapasitas program serta I/O. Karena kapabilitasnya sangat bervariasi, perbandingan secara umum perlu dilakukan secara cermat.
Kategori PLC berukuran kecil biasa disebut nano PLC, micro PLC, dan mini PLC dengan I/O tetap (fixed) yang digunakan pada aplikasi mandiri (stand-alone).
Jenis PLC skala kecil ini tidak dibahas lebih lanjut dalam dokumen ini karena umumnya tidak mendukung fitur “pass-through” untuk komunikasi digital dengan perangkat cerdas.
Artikel ini berfokus pada PLC skala besar yang memiliki subsistem I/O fleksibel dalam backplane dan beroperasi sebagai bagian dari sistem yang lebih luas.
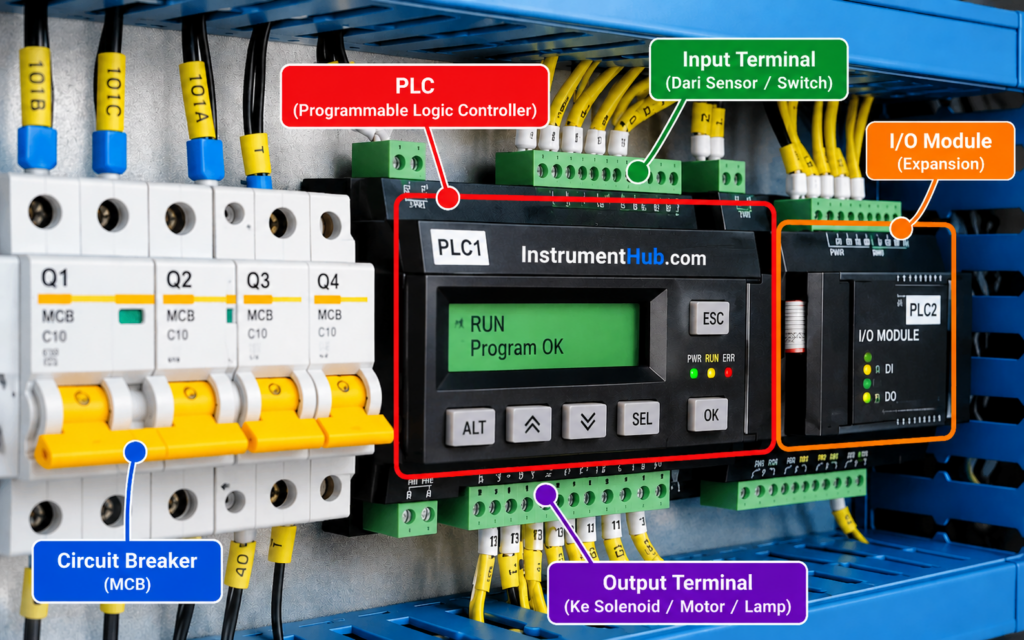
PLC skala besar mendukung sistem redundansi pada CPU, catu daya, dan jaringan kontrol. Kendati redundansi modul I/O jarang tersedia, beberapa PLC besar mendukungnya melalui penggunaan subsistem I/O ganda dengan backplane terpisah yang terhubung sejajar ke instrumen lapangan.
Jaringan kontrol PLC umumnya menggunakan protokol Ethernet industri standar berabsis IP. Pengkabelan lapangan pada PLC dihubungkan secara langsung ke kartu I/O.
PLC mendukung waktu pemindaian yang sangat cepat, cocok untuk kebutuhan manufaktur diskrit, khususnya operasi logika diskrit.
Namun, pemrosesan loop PID menambah beban CPU yang signifikan dibanding logika diskrit, sehingga dapat memperlambat waktu pemindaian. Waktu pemindaian ini juga dapat bervariasi tergantung pada dinamika beban kerja sistem.
Pada PLC, loop kontrol tidak dikelola secara terpisah. Penambahan atau pembaruan loop memerlukan pengunduhan ulang seluruh program secara keseluruhan, yang berdampak pada loop lain dalam CPU.
Perangkat lunak konfigurasi PLC umumnya terpisah dari perangkat lunak HMI karena berasal dari vendor yang berbeda, sehingga menggunakan dua basis data terpisah.
Pemrograman logika dilakukan terlebih dahulu pada perangkat lunak PLC, kemudian dilanjutkan dengan konfigurasi server OPC.
Server OPC bawaan (native) akan terintegrasi secara otomatis. Namun, jika menggunakan server OPC pihak ketiga, pemetaan data harus dilakukan secara manual, yang memerlukan waktu lebih lama serta pengujian yang cermat.
Oleh sebab itu, server OPC bawaan lebih direkomendasikan. Langkah terakhir adalah mengonfigurasi basis data HMI untuk tampilan grafis, alaram, dan grafik tren. Istilah perangkat lunak HMI dan SCADA sering digunakan secara bergantian.
Apabila perangkat lunak HMI berasal dari produsen yang sama dengan PLC, tahap pemetaan data perantara dapat disederhanakan.
Meskipun demikian, pemetaan data tetap dapat diperlukan apabila kedua produk dikembangkan secara terpisah meskipun dari produsen yang sama.
Jaringan fieldbus “H1” pada tingkat sensor dan aktuator yang didukung oleh PLC utamanya meliputi ASI, CompoNet, IO-link, dan PROFIBUS-PA untuk instrumen, serta PROFIBUS-DP atau DeviceNet untuk kontrol motor.
Setiap produsen PLC umumnya memiliki protokol bawaan standar terbuka sebagai basis arsitektur PLC-nya, seperti PROFIBUS, DeviceNet, Modbus, atau CC-link.
PLC dilengkapi dengan modul antarmuka bawaan untuk protokol utamanya, namun mengandalkan kartu antarmuka pihak ketiga untuk mendukung protokol fieldbus lainnya.
Perangkat lunak rekayasa akan mengonfigurasi modul komunikasi bawaan secara otomatis.
Namun untuk protokol fieldbus lainnya, kartu antarmuka perlu dikonfigurasi secara terpisah untuk memetakan variabel sebelum digunakan dalam strategi kontrol dan tampilan grafis.
Remote Terminal Unit (RTU)
RTU dirancang khusus untuk lokasi terpencil tanpa awak dan keterbatasan akses daya listrik, seperti penampungan air bersih, sumur minyak dan gas lepas pantai (onshore), hingga anjungan lepas pantai (offshore).
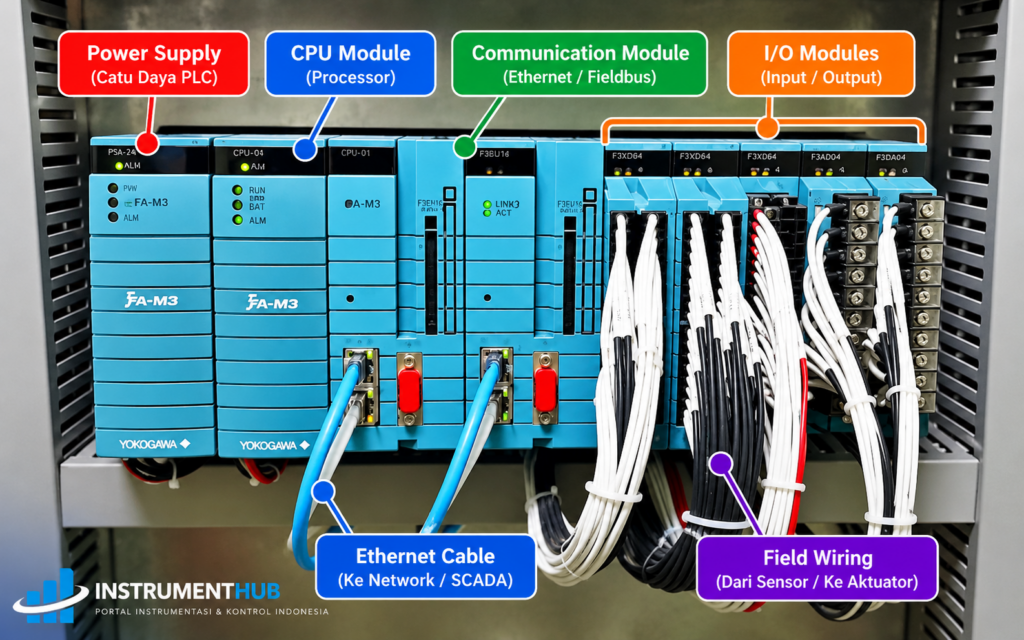
Oleh sebab itu, RTU dirancang dengan konsumsi daya yang sangat rendah—jauh lebih hemat dibanding DCS dan PLC—sehingga dapat beroperasi menggunakan tenaga surya dan baterai.
Penerapan ini umumnya dikenal sebagai Supervisory Control and Data Acquisition (SCADA) atau telemetri, yaitu sistem pengawasan dan pemantauan dari jarak jauh.
Perangkat lunak SCADA ditempatkan di kantor pusat dan terhubung melalui jaringan komunikasi nirkabel (seperti radio) ke unit RTU di lapangan. Komunikasi ini dapat mengalami gangguan atau terputus dalam rentang waktu tertentu.
Oleh karena itu, RTU dilengkapi dengan penyimpanan data internal (onboard storage) untuk terus mencatat data selama lebih dari satu bulan jika koneksi terputus, serta fitur “history backfill” untuk mengunggah kembali data tersimpan saat jaringan pulih.
Metode komunikasi “report by exception” sering diterapkan untuk menghemat biaya lalu lintas data pada jaringan area luas (WAN) jarak jauh seperti seluler, gelombang mikro (microwave), atau satelit. Kapabilitas perhitungan aliran (flow computing) sesuai standar AGA juga umumnya sudah terintegrasi secara langsung.
Perangkat lunak konfigurasi RTU terpisah dari perangkat lunak HMI pihak ketiga. Konfigurasi dilakukan pada RTU terlebih dahulu, kemudian dilanjutkan pada server OPC.
Server OPC bawaan akan terintegrasi secara otomatis, sedangkan penggunaan server OPC pihak ketiga memerlukan pemetaan data manual yang membutuhkan verifikasi ketat.
Oleh sebab itu, server OPC bawaan lebih dianjurkan. Selanjutnya, basis data HMI dikonfigurasi untuk kebutuhan grafik, alaram, dan tren.
Modul AI dan AO 4-20 mA pada RTU umumnya telah mendukung fitur “pass-through” komunikasi HART secara langsung, sehingga tidak memerlukan perangkat multiplexer (MUX) HART tambahan.
Kartu AI dan AO berfitur native HART pass-through ini jauh lebih mudah diintegrasikan dan sangat direkomendasikan jika menggunakan sinyal 4-20 mA.
Karena RTU berfokus pada pemantauan berkala tanpa kebutuhan kontrol cepat, beberapa penerapan memanfaatkan topologi multi-drop digital HART murni tanpa sinyal analog real-time 4-20 mA.
Pendekatan ini membuat instrumen lapangan mengonsumsi arus kurang dari 4 mA (dibandingkan hingga 20 mA), sehingga dapat lebih menghemat konsumsi daya keseluruhan.

Tulis Komentar
Bagikan pertanyaan, pengalaman, atau tambahan informasi yang relevan dengan artikel ini.